ByteDance Seed introduceert robotfundamentmodel GR RL
GR RL ByteDance is een robotfundamentmodel dat ByteDance Seed in december 2025 introduceerde. Het model bouwt voort op GR 3, het algemene vision-language-action-model van het team.
GR RL is geen fysiek robotproduct. Het gaat om een softwareonderzoeksproject voor het trainen en verfijnen van robotbeleid. De ontwikkeling richt zich op problemen die kunnen ontstaan wanneer robots leren van menselijke demonstraties.
Training met demonstraties en praktijk
Menselijke demonstraties kunnen volgens de bron ruis bevatten. Ook inconsistente uitvoering en imperfecte voorbeelden vormen onderdeel van het trainingsprobleem waarop GR RL zich richt.
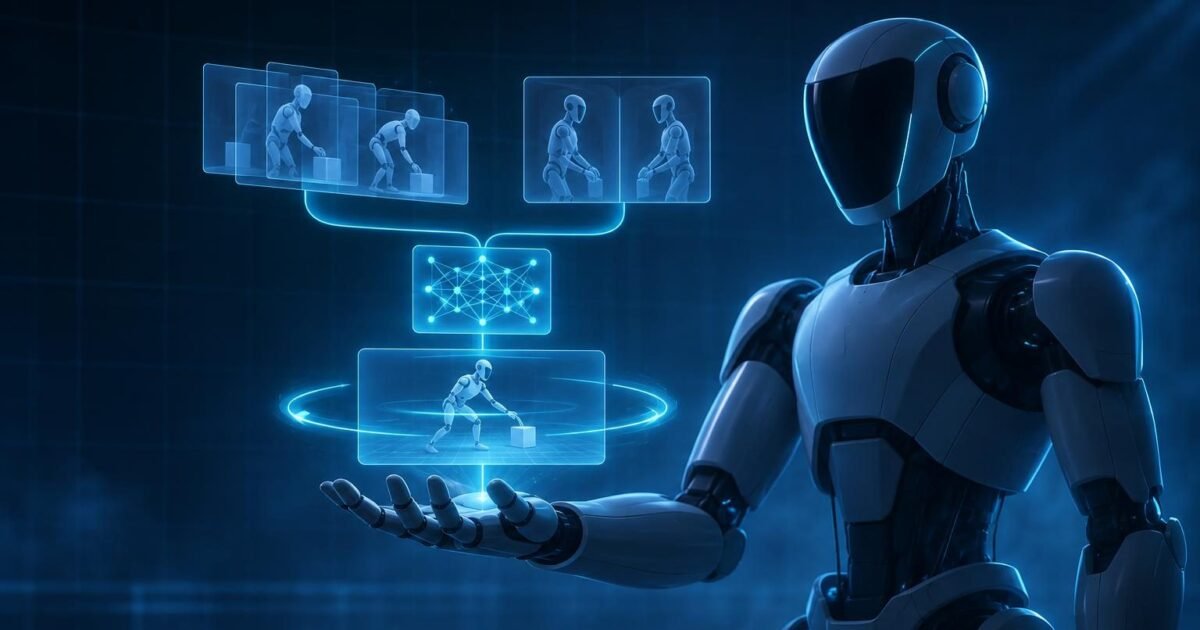
Het trainingsproces combineert demonstratietraining met reinforcement learning via verdere robotpraktijk. Volgens de gerapporteerde beschrijving bestaat die training uit drie fasen. Eerst worden slechte demonstraties gefilterd. Daarna worden behouden voorbeelden gespiegeld. In de derde fase wordt praktijk geïntroduceerd die door resultaten wordt gestuurd.
GR RL ByteDance op Humanoid.Guide
Op Humanoid.Guide heeft GR RL een Brain Score van 3 out of 10. Daarmee valt het project in de categorie developing.
De vermelding op Humanoid.Guide toont voor GR RL een prijs van zero dollars en de beschikbaarheidsstatus backorder. Die catalogusprijs is volgens de bron niet automatisch een licentie of een verklaring over toegang tot modelgewichten.
Voortbouw op GR 3
ByteDance Seed positioneert GR RL als een vervolg op GR 3. Dat model wordt in de bron omschreven als het algemene vision-language-action-model van het team. GR RL richt zich vervolgens op het trainen en verfijnen van robotbeleid met een combinatie van demonstraties en reinforcement learning.
Bronnen
- Welcome, GR RL! (humanoid.guide – news)